

用 AI 核对三只齿轮:换大中间轮,末轮为何仍转同样快
给纸上机械小角色设计一只慢慢转的尾巴,AI可能建议“把中间齿轮做大,输出就更慢”。对简单外啮合齿轮列,这个判断并不成立。把每次啮合单独列出来,才能看清中间轮改变的是自身转速、布置空间和方向关系,还是整列传动比。
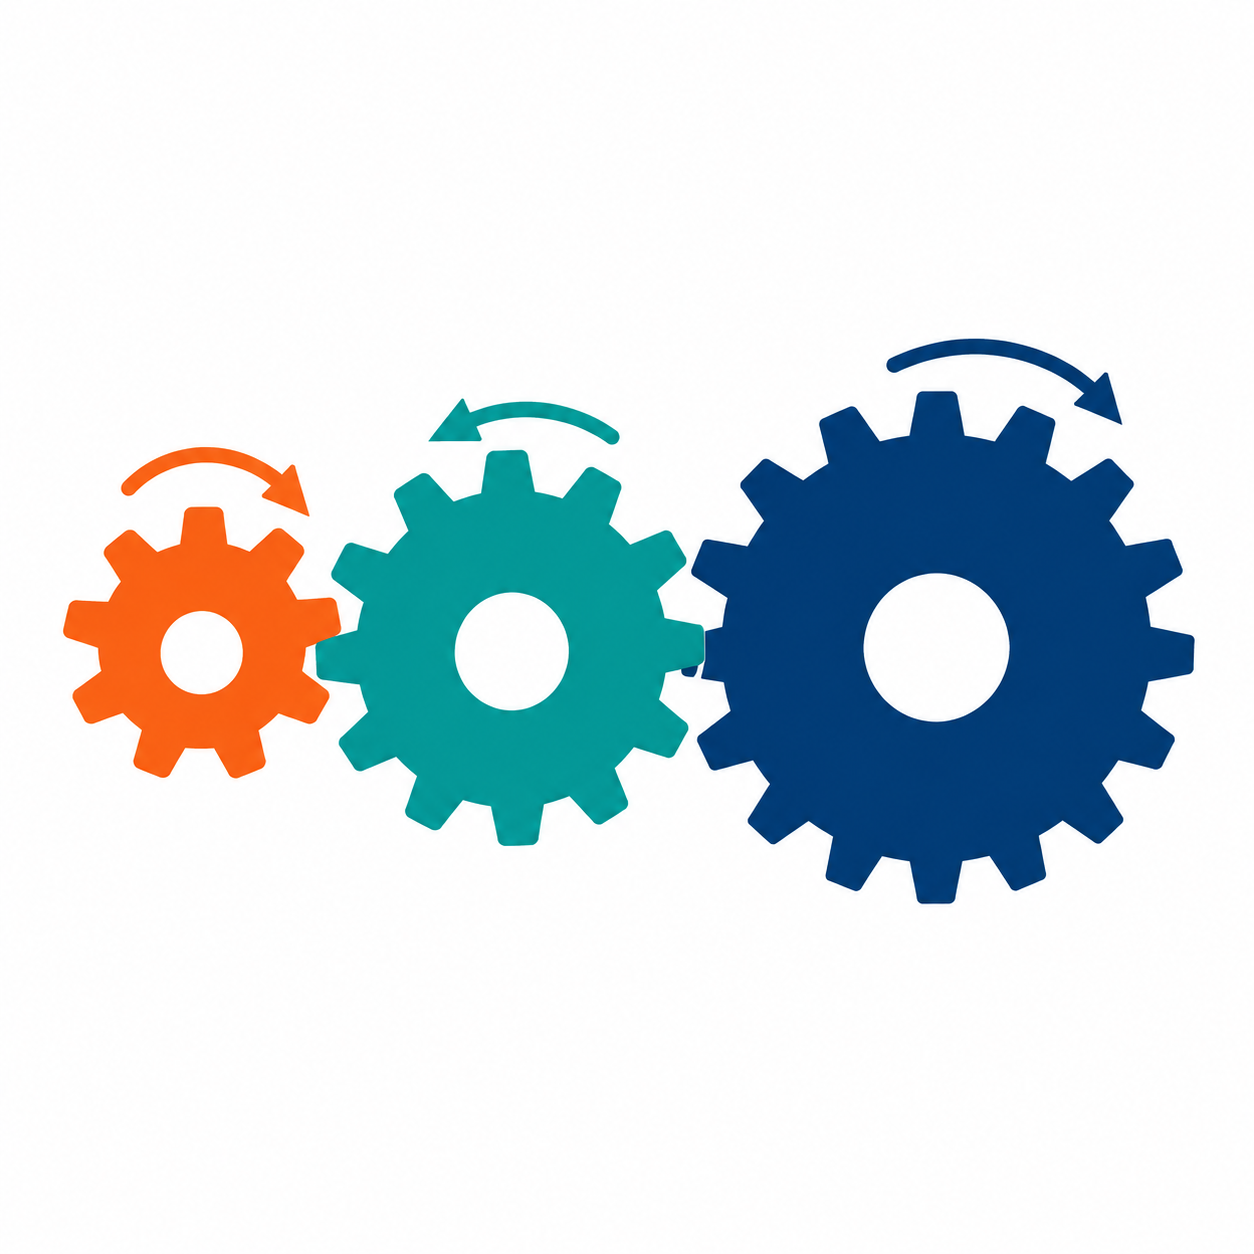
AI模型生成的概念图:三只外啮合齿轮交替反向转动;齿形、齿数和间距是概念表达,不可作为制造图或正文计数依据。
先排除同轴复合齿轮
原创方案有A、B、C三只轮,分别20、30、60齿。A只与B啮合,B只与C啮合;三个轴固定,各轮独立转动,没有两只大小轮绑在同一根轴上。假定齿轮模数匹配、理想啮合无滑动。A顺时针每分钟60转,想知道C的速度与方向。
每一对外啮合齿轮转向相反;接触处通过的齿数相同,因此转速大小乘齿数相等。A每分钟送过60×20=1200个齿距,B为1200÷30=40转,方向逆时针。B再驱动C,C为40×30÷60=20转,方向回到顺时针。
把中间轮换大,再完整算一轮
第二方案保留A和C,仅把B换为40齿。B此时每分钟30转,但C仍为30×40÷60=20转。两个方案中间轮速度不同,末轮却同速。KHK的惰轮说明给出的齿数关系,正好说明中间齿数在连续两次比值中相消。
AI的示范建议应是:“如果目标只是把A的60转降成C的20转,两种B都能在理想运动学上达到;选择中间轮还要看轴距和布置。”它不能继续保证替换后仍能塞回原来的孔位,因为同模数齿轮齿数改变,节圆直径和所需中心距也会改变。
移除中间轮,速度相同却改了方向
若重新安排两根轴,让20齿A直接驱动60齿C,C的速度仍为20转,但只有一次外啮合,方向变成逆时针。原方案两次外啮合,方向翻转两次。这说明“保持传动比”和“保持运动方向”是两项独立检查。
可以用一轮输入做人工验算:A转一圈,C应转三分之一圈;在原三轮方案中同向,在直接啮合方案中反向。本文脚本用带符号转速逐对传播,分别得到+20、+20、−20转每分钟,正号统一表示顺时针。
可完整复制的提示词
“请检查固定轴简单外啮合齿轮列。A20齿,B30齿,C60齿;只存在A—B与B—C啮合,各轮单独一根轴,模数匹配,忽略滑动。A顺时针60rpm,规定顺时针为正。逐对算转速与方向,并用每分钟通过齿数核验。随后把B改40齿再算,最后另算A直接与C啮合。比较三方案,解释惰轮齿数为何相消;提醒换齿数后需重新核对中心距,不扩展成同轴复合轮、内啮合或行星齿轮结论,不声称已制作成功。”
后续若要做实物,可先用现成匹配的低速教学齿轮检查方向,再决定外观。齿形、强度、间隙和摩擦不在这次计算内。AI能及时纠正“中间越大就越慢”的设计直觉,却不能凭一张漂亮齿轮图证明机构可加工或承载。



